智能设备
机器人与运动控制
围绕作业场景开展机器人与运动平台研发
 DEMO
项目介绍
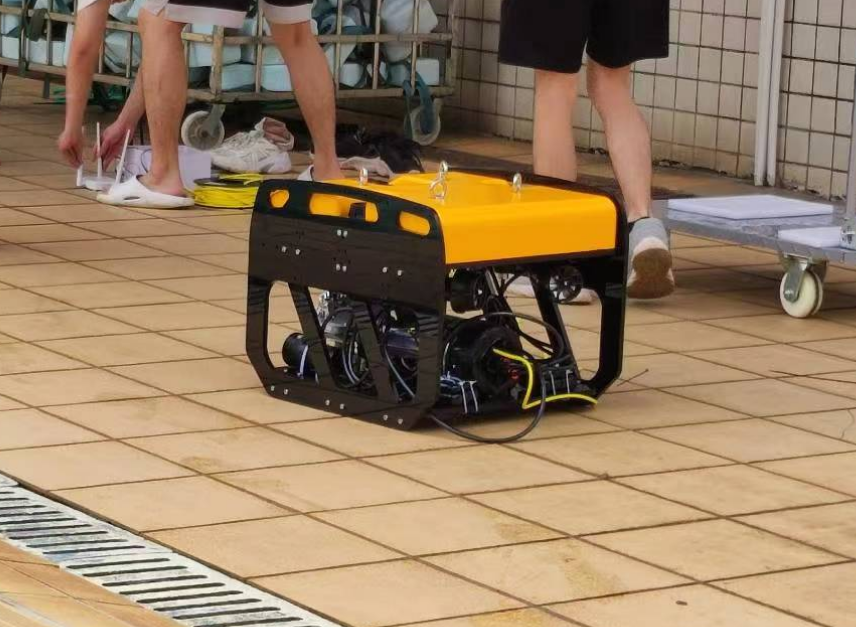
机器人项目面向水下操作、海上监测与地面运输等场景,涵盖水下机器人、无人船与冷链物流车。我们围绕各自的设备用途开展控制软件开发,将具体作业需求落实为可演示的项目原型。
运动控制方向还包括激光描边与跟踪、双车循迹和竞赛平台,并延伸至机械臂应用研究。不同项目围绕各自的移动与操作任务展开,形成覆盖多种设备形态的研发实践。
应用价值
项目积累了面向不同作业环境和运动任务的原型开发经验,为机器人产品的研发评估提供案例参考。
项目能力
多场景机器人
以水下机器人、海上监测无人船与物流车为载体,围绕不同作业用途开展设备原型开发。
跟踪与循迹任务
通过激光描边与跟踪、双车循迹等项目呈现运动应用,将具体任务作为设备演示的内容。
运动平台探索
结合模型竞赛平台与机械臂应用研究,探索不同设备的应用方向,积累原型开发经验。
项目构成
第二代水下机器人
面向水下作业场景开展机器人原型开发,工作覆盖设备操作软件与配套控制开发。
海上监测无人船
围绕海上监测用途开展无人船项目,结合水面移动平台进行设备应用与控制开发。
智能防疫冷链物流车
面向防疫与冷链物流场景的车辆原型,围绕移动设备开展应用与控制软件开发。
激光描边与跟踪机器人
围绕激光描边与目标跟踪任务开展机器人控制开发,以设备演示呈现相关运动应用。
模型竞赛平台
用于模型竞赛任务的运动平台项目,开展设备应用开发与演示验证。
双车循迹
面向双车沿路径运行的项目原型,开展车辆控制与协同运动实践。
机械臂应用研究
围绕机械臂应用开展方案与控制研究,探索不同操作任务中的设备应用方向。